

R&D LAB Computational Design Ausgeliefert Lehrinstrument
Mechanism Lab
Sechzig Mechanismen in zehn Kapiteln, jeder von exakter Kinematik getrieben, jeder mit Zahlen, die für das gelten, was auf dem Bildschirm steht.
- 60Mechanismen
- 10Kapitel
- 6Felder je Herleitung
- 1Renderaufbau für alle sechzig
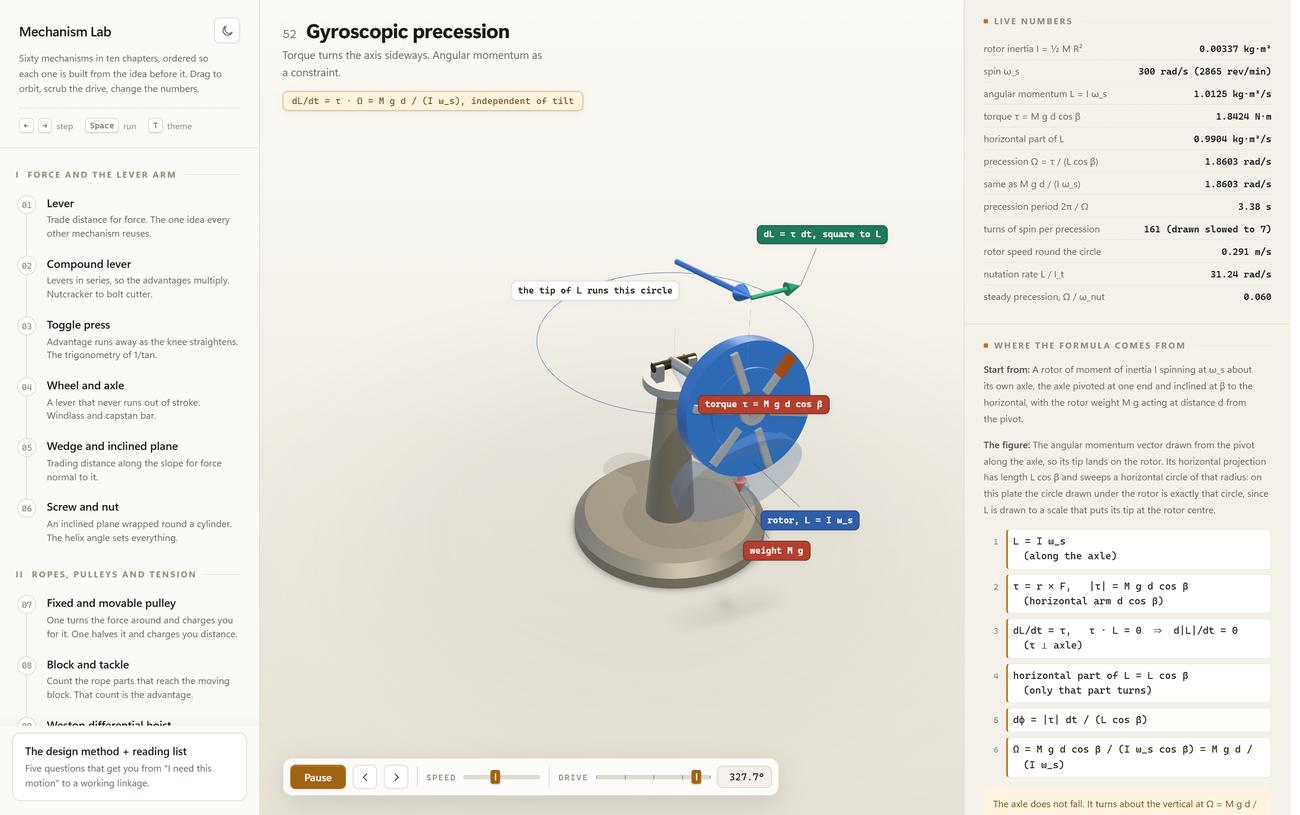
Eintrag 52, gyroskopische Präzession. Das Feld rechnet die Präzession zweimal, über Tau geteilt durch L mal cos Beta und über M g d geteilt durch I mal Omega, und bekommt beide Male 1,8603 rad/s.
Publikationsgrund
Eine Animation lässt sich fälschen, exakte Kinematik nicht. Mechanism Lab ist unser Beleg dafür, dass wir Maschinen zuerst als Gleichungen und erst danach als Bilder modellieren, und das ist dieselbe Disziplin, die eine Fassade, ein Schachtelungsproblem oder eine parametrische Baugruppe verlangt.
Die meisten Mechanismenwerke zeigen ein bewegtes Bild und eine Formel und lassen stillschweigend eine Lücke dazwischen. Diese Anwendung schließt sie: Jedes Teil wird durch das Lösen des Mechanismus platziert, jede Zahl im Bedienfeld wird an dieser Lösung gemessen, und jeder Eintrag endet mit einer Herleitung, die zeigt, wie man von Grundprinzipien aus darauf gekommen wäre.
Warum eine Ankerhemmung nicht zurückschlägt
Eintrag 45. Solange ein Zahn auf der Rastfläche liegt, darf sich das Hemmungsrad nicht bewegen. Schreibt man die Rastfläche in Polarkoordinaten um den Ankerdrehpunkt und verlangt, dass ein ruhender Zahn genau dort bleibt, wo er ist, bleibt genau eine Möglichkeit übrig: die Fläche muss ein Kreisbogen um diesen Drehpunkt sein. Deshalb steht in der Zeile „Rückgang“ keine Zahl, sondern ein Satz: keiner, die Rastfläche ist konzentrisch.
Die übrigen Zeilen sind die Kosten. Die Zahnteilung beträgt 12,00 Grad, ein Schritt des Rades 6,00 Grad. Davon gehen 5,09 Grad als Impuls an das Pendel, 0,91 Grad fallen als Fallweg an und sind verloren. Die beiden Zahlen ergeben zusammen wieder den Schritt, und wer die halbe Spanne von 45 Grad verstellt, sieht die Aufteilung mitwandern.
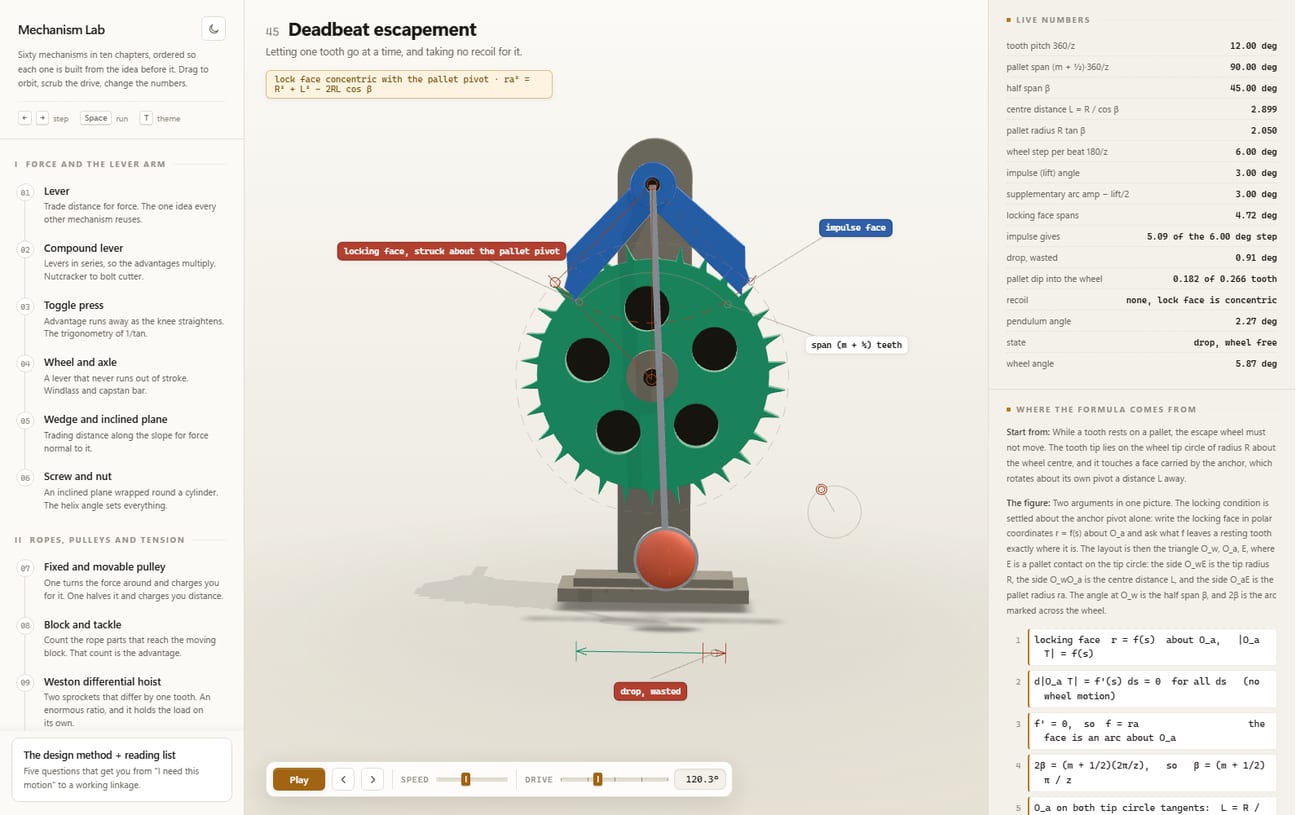
Der Aufbau
Wie eine Herleitung hier aufgebaut ist
- 01 Ausgangspunkt Ein Satz über das, was nicht passieren darf. Bei der Hemmung: solange ein Zahn aufliegt, darf sich das Rad nicht bewegen. Beim Hebel: ein starrer Balken biegt sich nicht, also teilen sich beide Enden denselben Winkel.
- 02 Die Figur Das Bild, das die Frage entscheidet, in Worten. Beim Hebel sind es zwei ähnliche rechtwinklige Dreiecke, die sich den Winkel am Drehpunkt teilen. Ohne diesen Absatz wäre die Algebra darunter Zauberei.
- 03 Die Algebra Nummerierte Zeilen, jede mit ihrem Grund in Klammern daneben. In dieses Feld gehören nur Gleichungen; Prosa in Monospace war einer der Fehler, die wir wieder herausgenommen haben.
- 04 Das Ergebnis Die Formel, die oben unter dem Titel steht, und daneben der Preis. Beim Hebel: es wird nichts erschaffen, die Last wandert a durch b mal weniger weit als die Kraft.
- 05 Der Sprung Wie überhaupt jemand darauf gekommen ist. Beim Hebel: Archimedes bewies ihn ohne eine einzige gemessene Kraft, allein aus Symmetrie, indem er ein Gewicht teilte und die Hälften gleich weit auseinanderschob.
- 06 Die Geschichte Wann und wo das zuerst auftaucht, absichtlich von der Herleitung getrennt gehalten. Ein Name ersetzt kein Argument, und ein Datum erklärt nichts.
Hemmung im Lauf, dann ein Wechsel
Die Entscheidung
Die Anzeige an die Lösung binden, und dann damit leben
Der einfache Weg wäre gewesen, die Geometrie zu animieren und die Zahlen daneben zu schreiben. Stattdessen wird jeder Eintrag je Bild gelöst, und jede Zeile im Feld ist eine Messung an dieser Lösung. Das ist teurer und hat eine Folge, die man aushalten muss: die Anwendung widerspricht sich sichtbar, sobald etwas nicht stimmt.
Eintrag 24, Zahnriemen und Kettenrad, zeigt es an einer Kleinigkeit. Gewünschter Achsabstand 4,000. Gebauter Achsabstand 3,953. Der Unterschied entsteht, weil die Riemenzähne ganzzahlig sein müssen und 49 die nächste ganze Zahl ist. Die Anzeige nennt beide Werte, statt den gewünschten zu drucken und den anderen zu zeichnen.
Eintrag 16, der Kniehebelspanner, geht noch weiter. Steht er offen, gibt es keine Klemmkraft, und in der Zeile Kraftübersetzung steht nicht null, sondern: nicht in Kontakt. Eine Zahl wäre hier eine Erfindung. Eintrag 52 sagt entsprechend dazu, dass der Kreisel im Bild langsamer dreht als in der Rechnung: 161 Umdrehungen je Präzession, gezeichnet auf 7 verlangsamt.
Der teuerste Fehler dieser Bauart war unsichtbar. Kraftpfeile waren auf die größte Kraft im Bild normiert, also war die Zeichnung bei 20 Newton Byte für Byte dieselbe wie bei 400 Newton. Der Regler bewegte die Messwerte und sonst nichts, und genau deshalb fällt so etwas bei einer flüchtigen Durchsicht nicht auf. Seither laufen Kraftpfeile über einen absoluten Maßstab mit festem Bezugswert.
Eine Animation kann man fälschen. Eine Anzeige, die aus derselben Rechnung kommt wie das Bild, kann nur zusammen mit dem Bild falsch sein.
Durch den Lehrgang
Fünf Einträge aus fünf Kapiteln
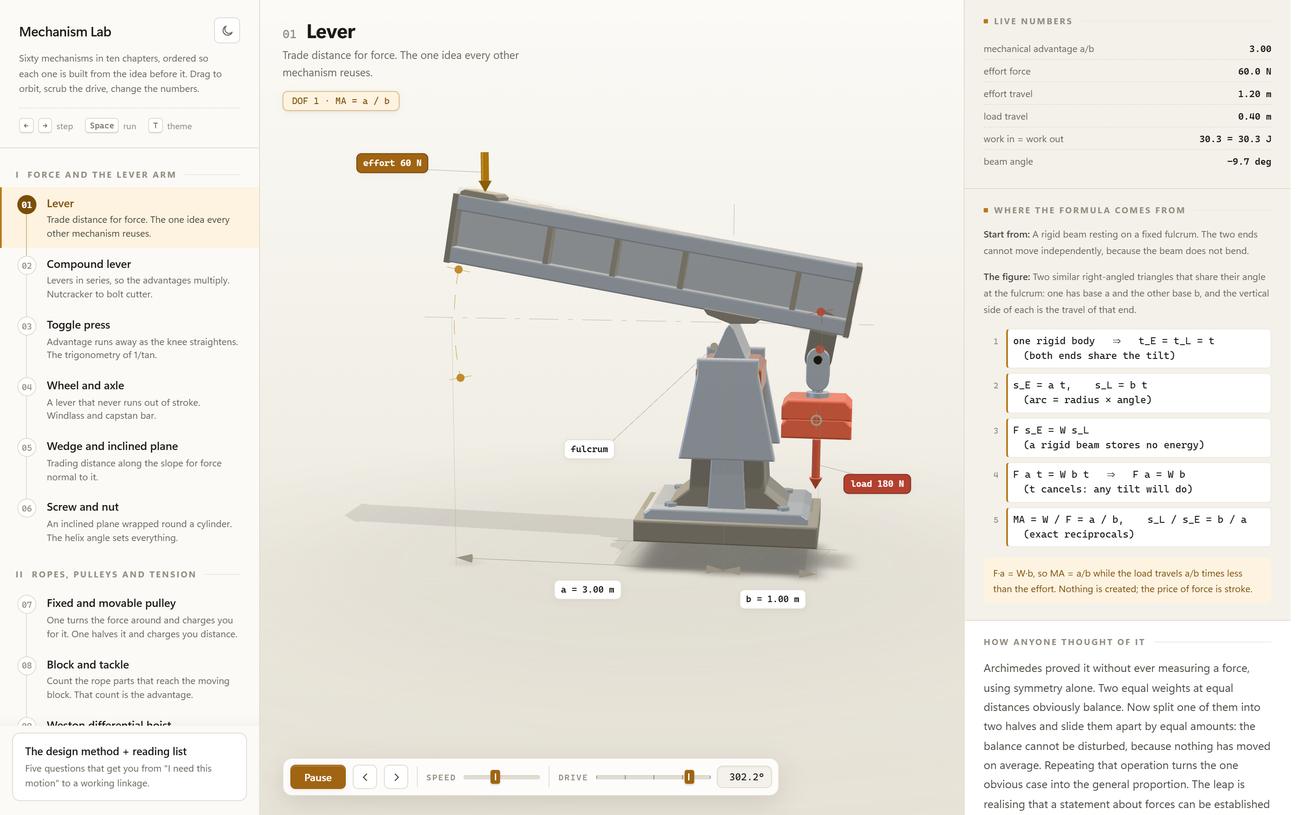
01 HebelKapitel I. Übersetzung 3,00 aus a gleich 3,00 Meter und b gleich 1,00 Meter, Kraft 60 Newton gegen Last 180 Newton, und eine Zeile, die Arbeit hinein und Arbeit heraus nebeneinander stellt.
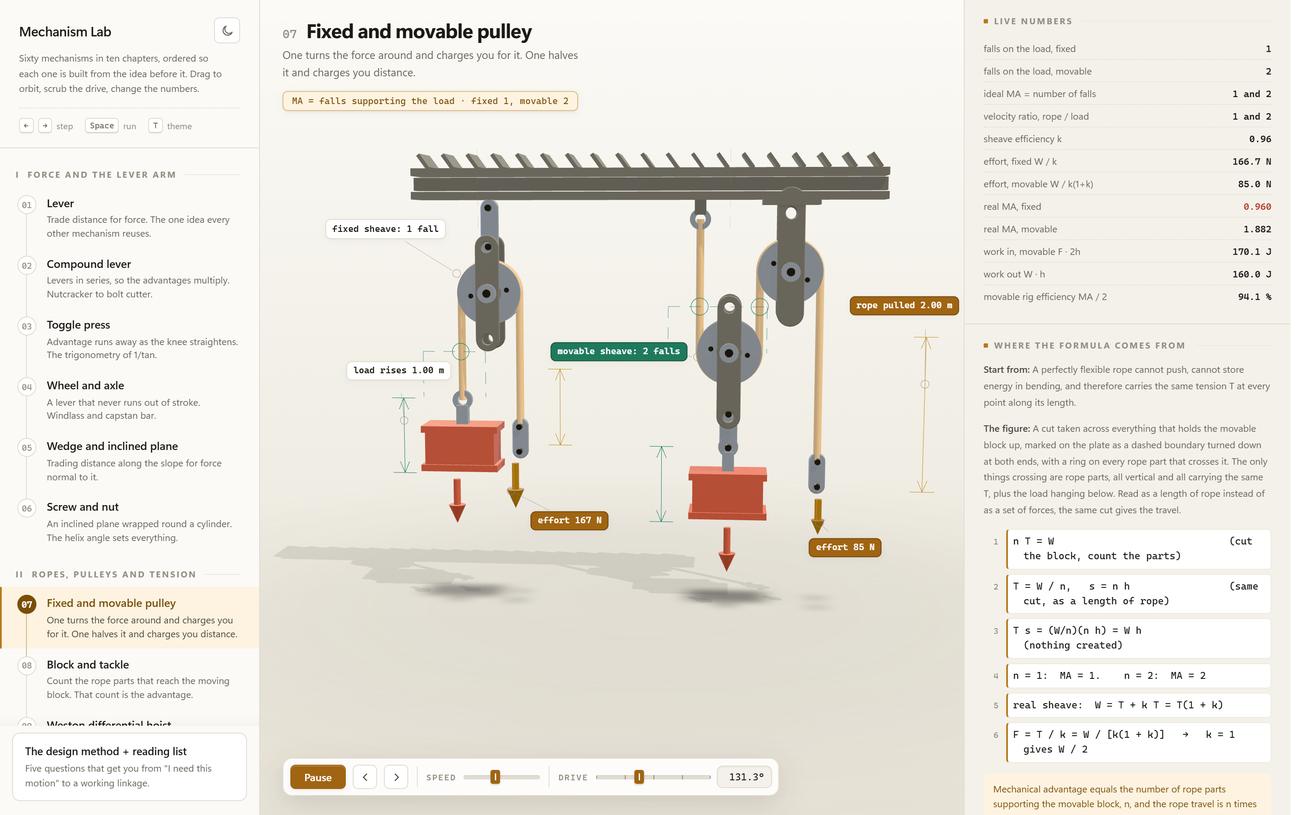
07 Feste und lose RolleKapitel II. Ideal 1 und 2, wirklich 0,960 und 1,882, weil jede Rolle mit einem Wirkungsgrad von 0,96 gerechnet wird. Die feste Rolle steht rot: sie kostet mehr, als sie bringt, und lenkt dafür die Kraft um.
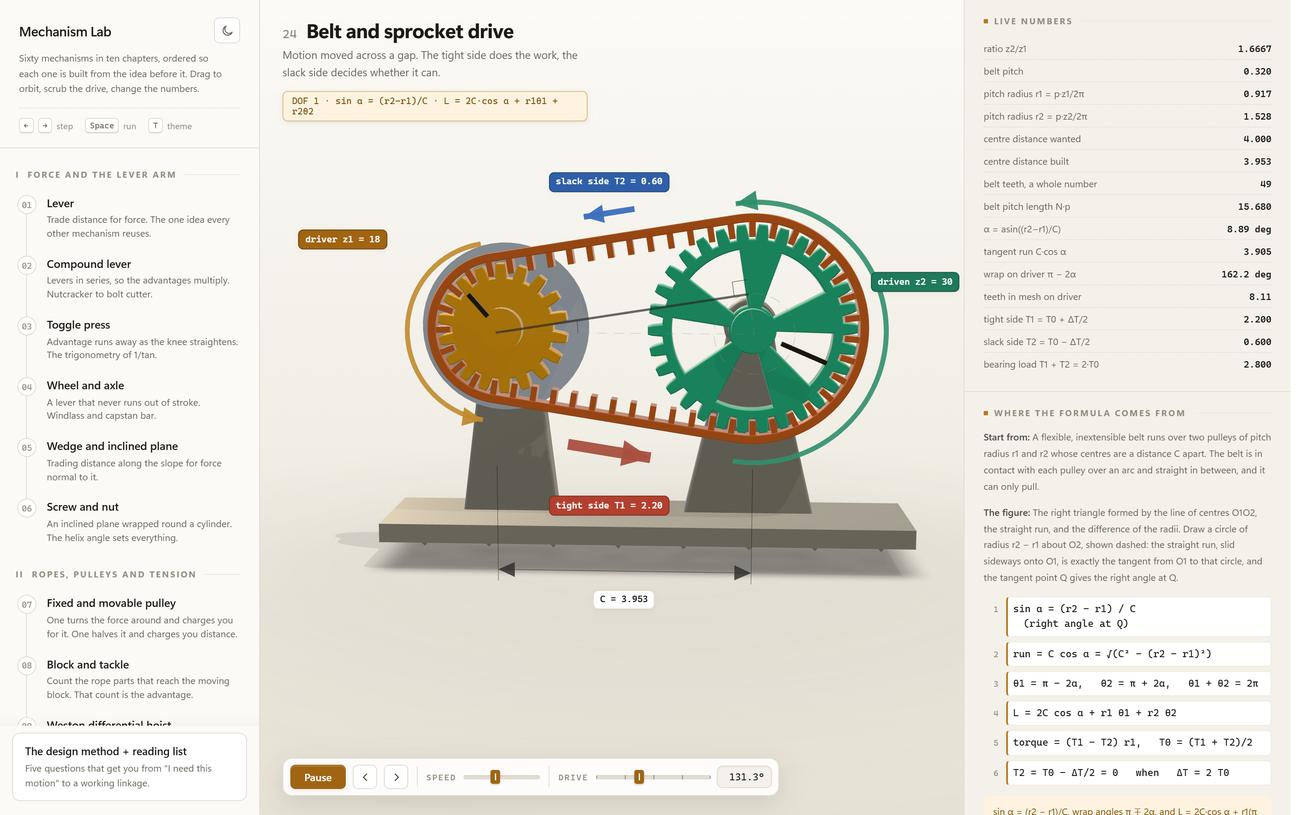
24 Zahnriemen und KettenradKapitel IV. Übersetzung 1,6667 aus 18 und 30 Zähnen, Umschlingung 162,2 Grad am treibenden Rad, 8,11 Zähne im Eingriff. Der gebaute Achsabstand 3,953 steht neben dem gewünschten 4,000.
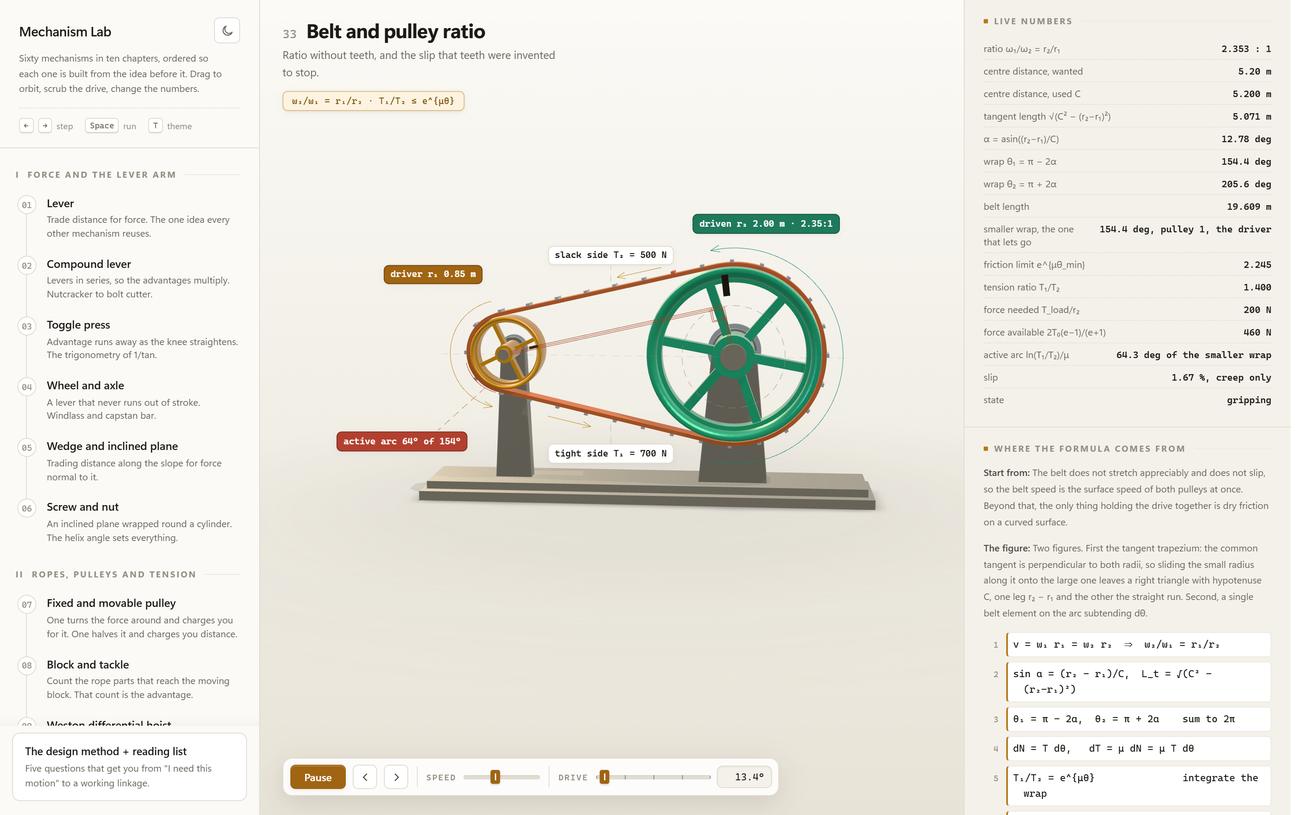
33 Riemen und ScheibeKapitel VI. Ohne Zähne hält nur Reibung. Die Grenze e hoch mü mal theta beträgt 2,245, das geforderte Zugverhältnis 1,400: der Riemen greift, und die 1,67 Prozent Schlupf sind reines Kriechen.
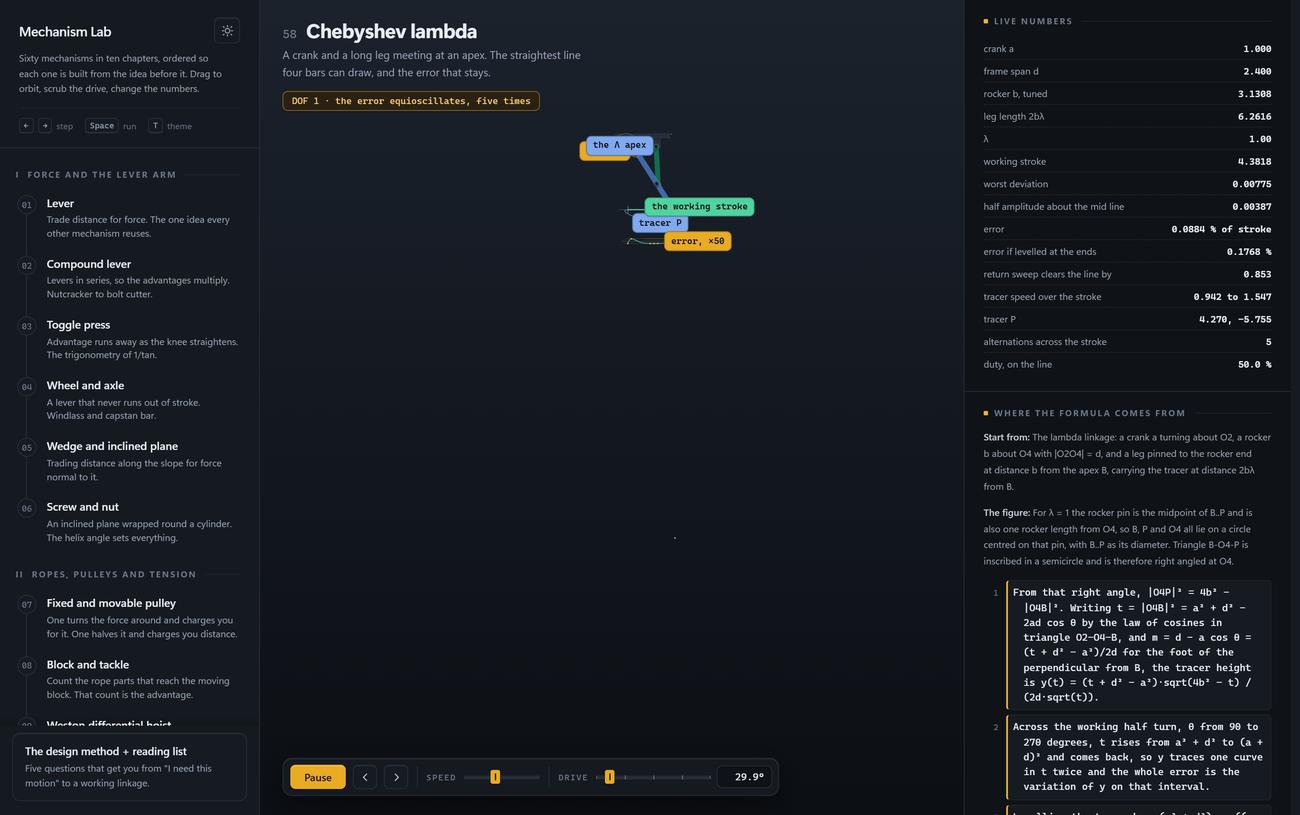
58 Chebyshev-Lambda, dunkelKapitel X, im zweiten Thema. Der Fehler pendelt fünfmal zwischen seinen Extremen und bleibt bei 0,0884 Prozent des Hubs. Legt man die Bezugsgerade stattdessen durch die Endpunkte, wird er mit 0,1768 Prozent genau doppelt so groß.
Wie ein Eintrag entsteht
Eine kinematische Lösung speist alles auf dem Bildschirm
- GliedlängenParameter
- AntriebswinkelNutzereingabe
- 3D-Geometrieplatziert, nicht posiert
- Beschriftungenan Punkte gebunden
- Live-Zahlenan der Lösung gemessen
- Herleitungdieselben Symbole
Kein Eintrag speichert ein Schlüsselbild oder ein gerendertes Bild. Geometrie, Beschriftungen, Messwerte und Herleitung lesen alle denselben gelösten Zustand, und deshalb können sie nicht auseinanderlaufen.
Wenn die ehrliche Antwort keine Zahl ist
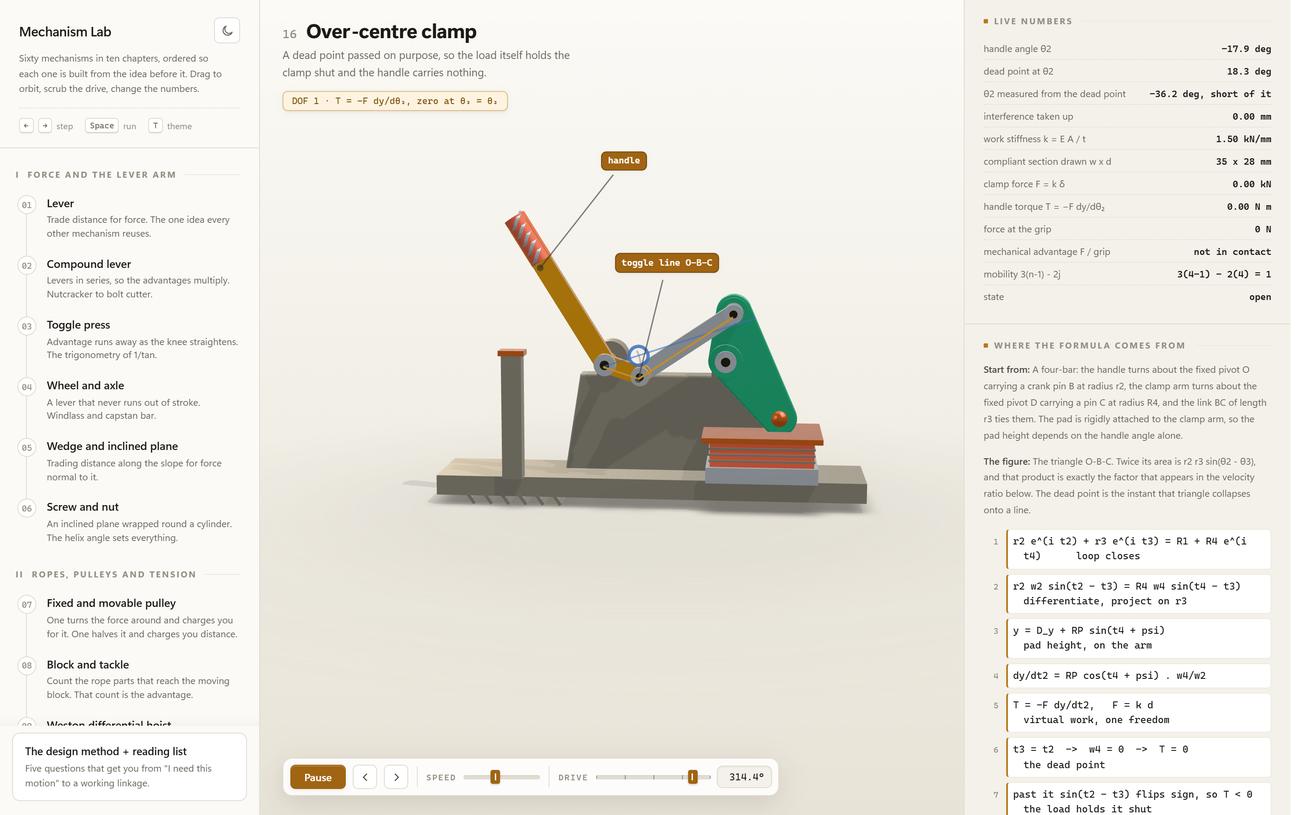
Eintrag 16 im offenen Zustand. Der Griffwinkel steht bei minus 17,9 Grad, der Totpunkt liegt bei 18,3 Grad, und die Anzeige rechnet die Differenz gleich mit: 36,2 Grad davor, also noch nicht erreicht. Klemmkraft 0,00 Kilonewton, Griffmoment 0,00 Newtonmeter, aufgenommene Überdeckung 0,00 Millimeter.
Die Beweglichkeit steht als Rechnung da und nicht als Behauptung: 3 mal 4 minus 1, minus 2 mal 4, ergibt 1. Vier Glieder, vier Drehgelenke, ein Freiheitsgrad. Wer den Griff über den Totpunkt zieht, sieht das Vorzeichen des Moments kippen, und ab da hält die Last den Spanner zu, statt ihn zu öffnen. Genau das ist der ganze Zweck des Bauteils.
Unter der Haube
Wo das passt
- Hersteller, die einem Einkäufer ein bewegtes Produkt erklären müssen, der nie eine Zeichnung lesen wird.
- Konstruktionsteams, die vor einem Design-Review ein gemeinsames Vokabular brauchen, nicht danach.
- Schulung und Einarbeitung, wo ein falsches Denkmodell später teuer zu korrigieren ist.
- Jede Anfrage, deren ehrliche Antwort ein Mechanismus ist und deren übliche Antwort ein Video.
Bildnachweis: Alle Aufnahmen auf dieser Seite sind Bildschirmfotos unserer eigenen Anwendung.
“Was ich nicht erschaffen kann, habe ich nicht verstanden.”
Publikationsgrund
Was das für Ihr Projekt heißt
Weiteres aus dem Lab
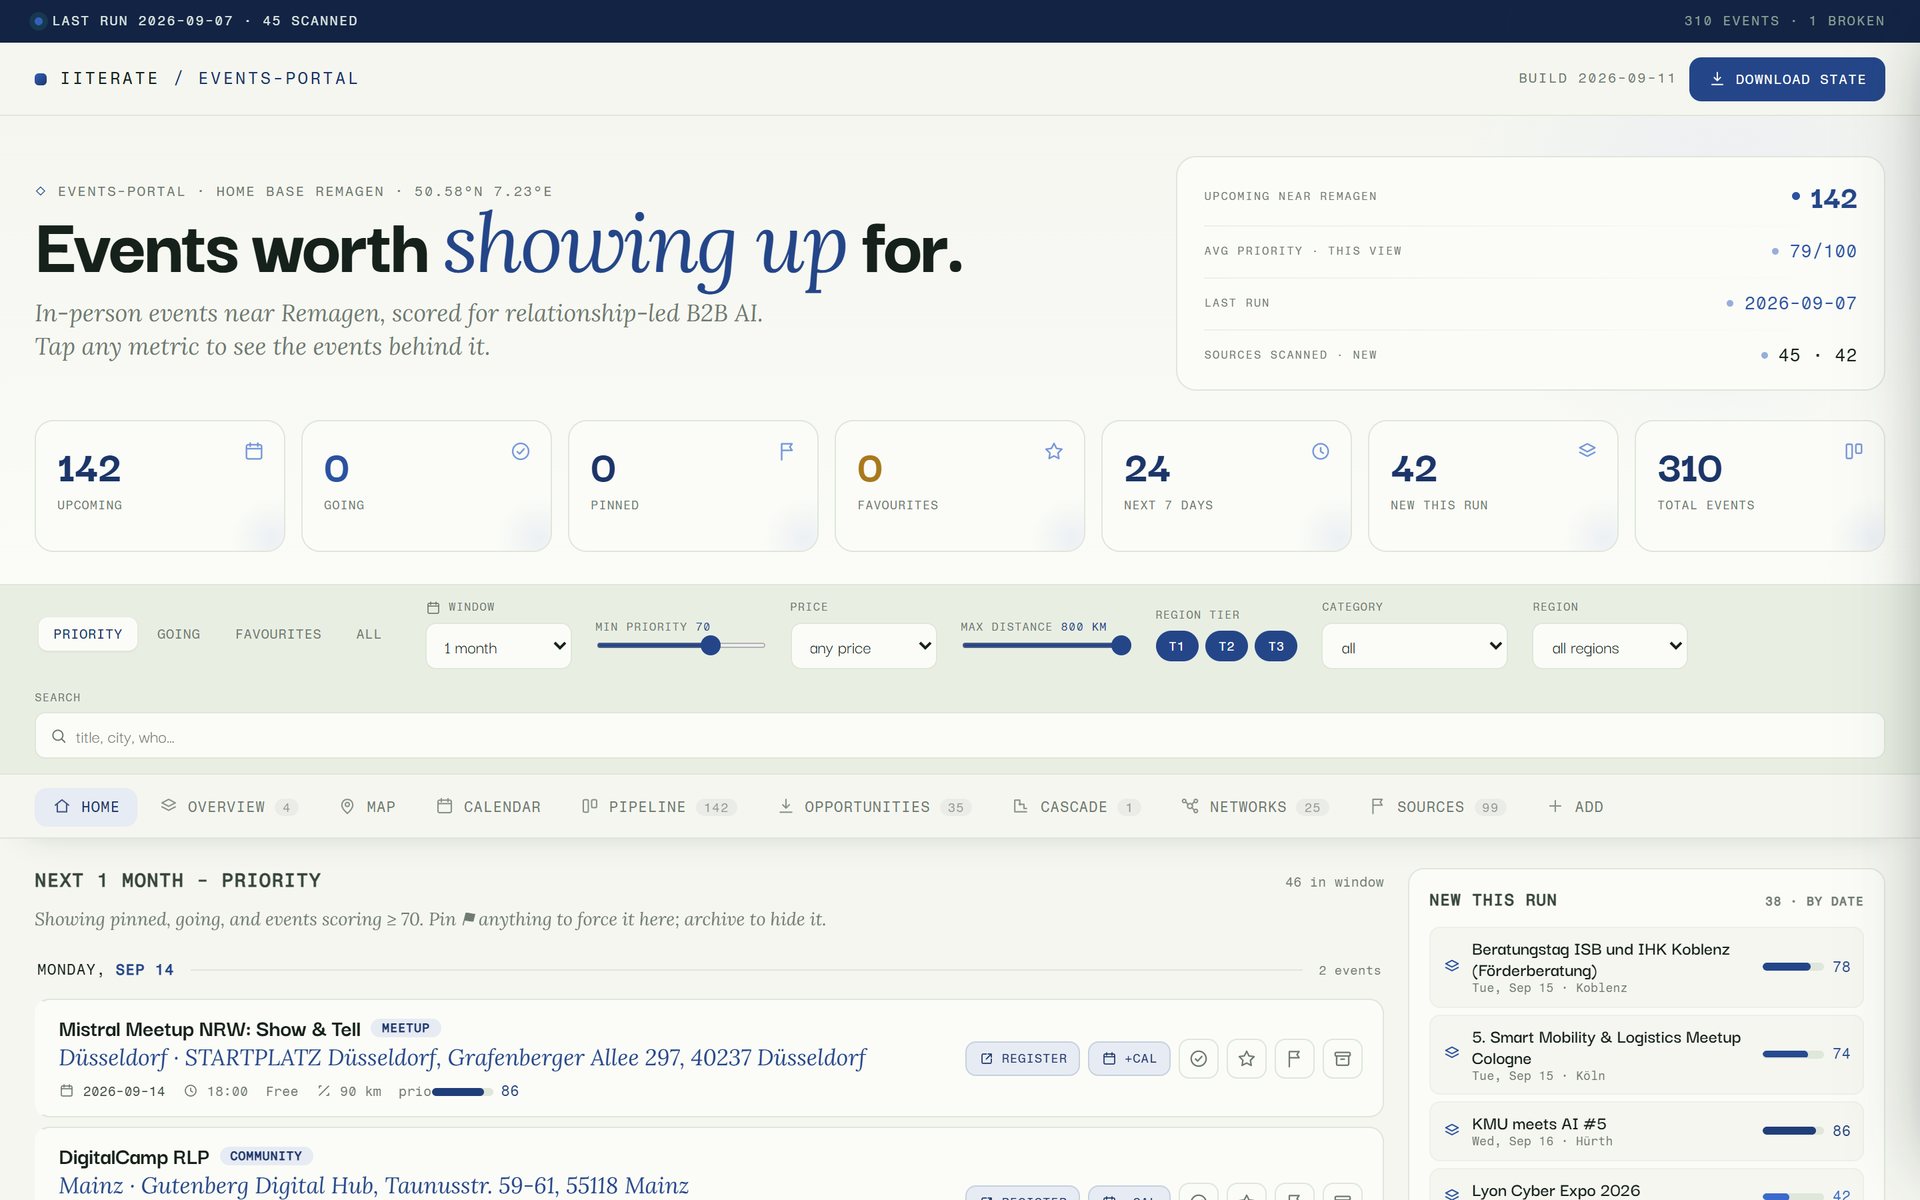 Methode Event Scout Ein Sprachmodell liest die Veranstaltungsseiten, alles andere ist festes Programm. Übrig bleibt eine kurze Liste, wo sich ein Tag vor Ort lohnt.
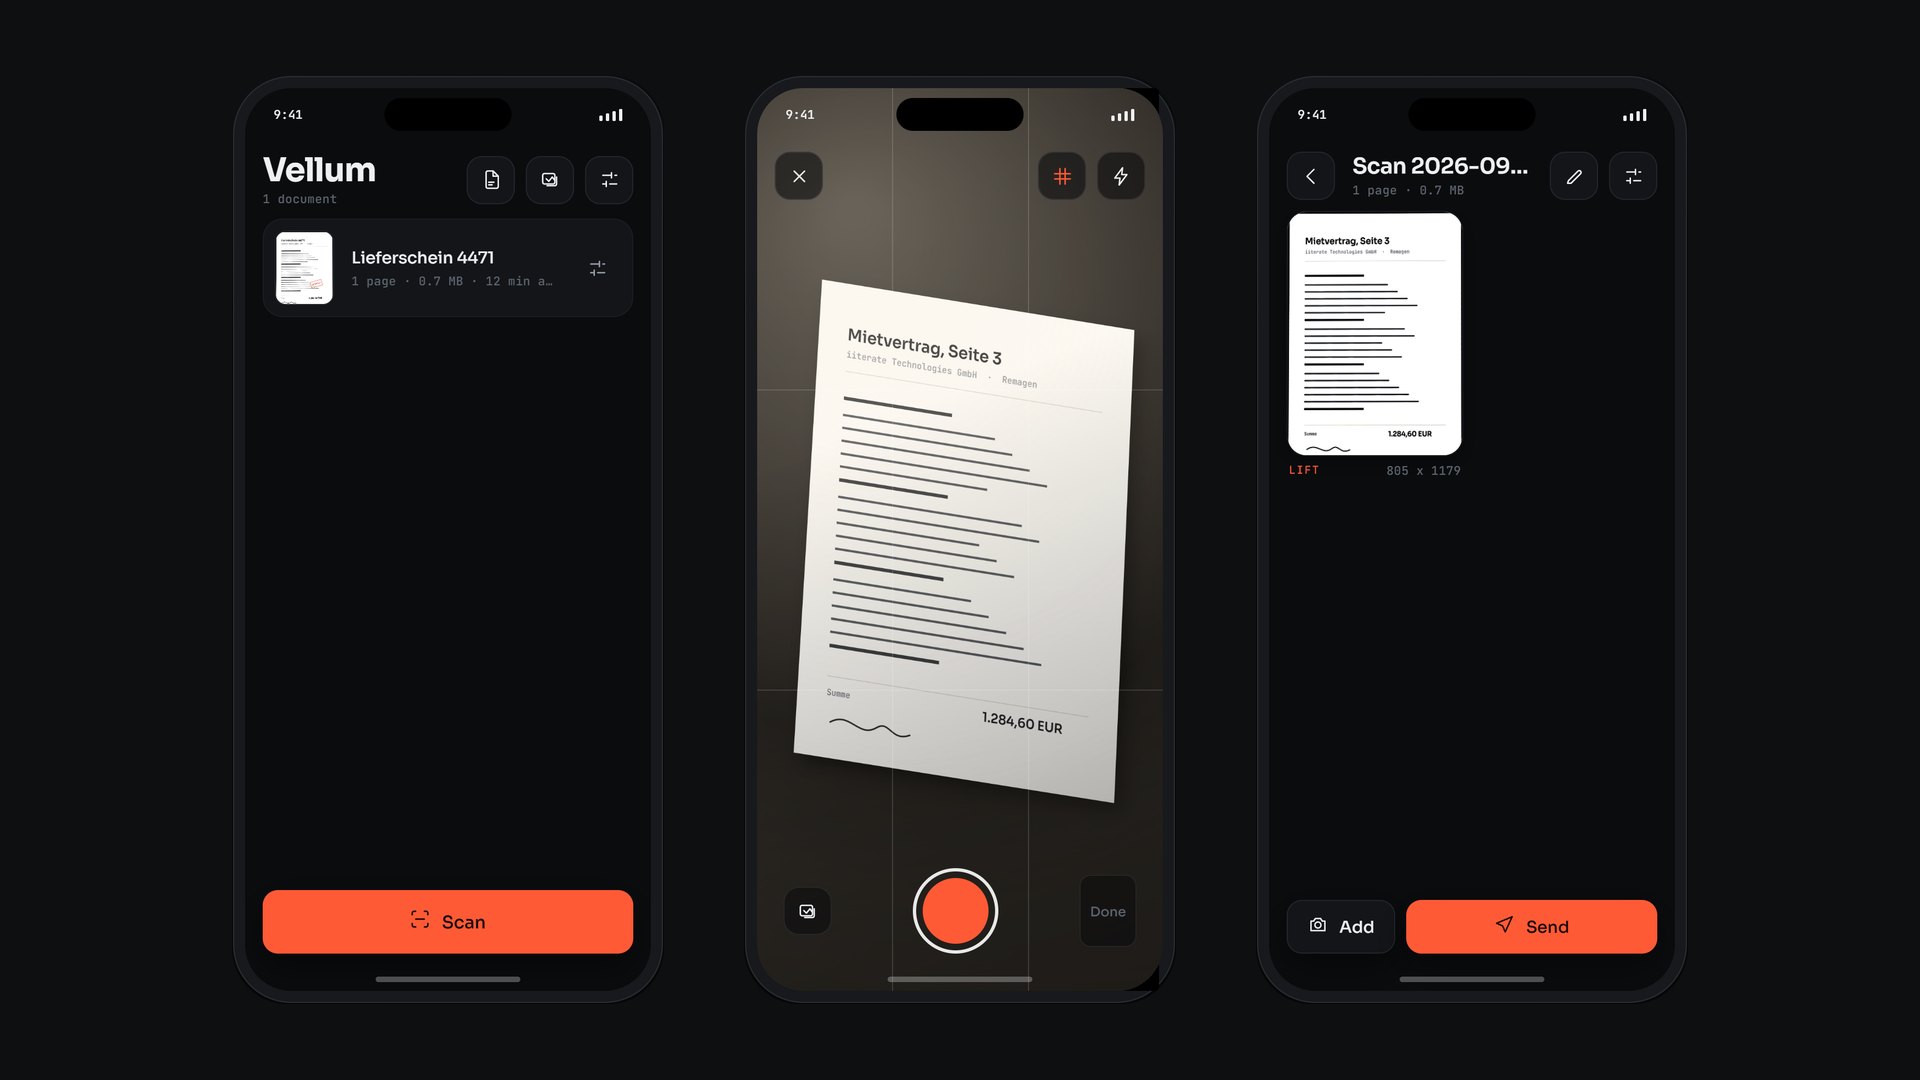 Angewandte Forschung Vellum Kanten, Perspektive, Licht und Text werden auf dem Telefon berechnet. Ein Dokument verlässt das Gerät erst, wenn jemand es sendet.
Sie haben ein Produkt, das erst im Bewegen Sinn ergibt? Das können wir lesbar machen.
Kontakt aufnehmen